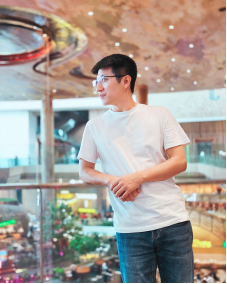
【个人简介】
徐虎修,男,山东人,博士,毕业于浙江大学|流体动力基础件与机电系统全国重点实验室,师从邹俊教授|杨华勇院士团队。主要研究方向为人工智能/深度学习、具身智能、仿生机器人。主持浙江省教育厅科研项目1项,参与国家重点研发计划1项,荣获中国研究生机器人创新设计大赛全国特等奖1项,参与发表Nature子刊1篇,Science子刊3篇。
【课题组招收硕士研究生,同时招收本科生开展科研训练与本科毕设,优秀的学生优先推荐到浙江大学、厦门大学进行联合培养】,联系时请附带个人简历。
【研究方向】
[1] 人工智能与深度学习 (AI for Science, Computer Vision)
[2] 具身智能与机器人 (Embodied AI, Robot Learning)
[3] 仿生软体机器人 (Soft Robotics, Bio-inspired Design)
【联系方式】
邮箱:xuhuxiu@xmut.edu.cn(校内);xuhuxiu@zju.edu.cn(长期有效)
【教育背景】
[1] 2020.09-2025.06,浙江大学,机械工程学院,机械,博士
[2] 2025.08-至今,厦门理工学院,机械与汽车工程学院,讲师
【国际交流】
[1] 香港大学交流(2020.11)
[2] 莫斯科国立大学交流(2024.08)
【纵向项目】
[1] 浙江省教育厅一般科研项目(人工智能方向),项目编号:XY2022024,主持
[2] 国家重点研发计划《基于数据和知识驱动的大型工程装备智能运维技术》,参与
【主要获奖】
[1] 第三届中国研究生机器人创新设计大赛,全国 特等奖
[2] 第六届中国研究生机器人创新设计大赛,全国 二等奖
[3] 第四届中国“互联网+”大学生创新创业大赛,全国铜奖
【10篇代表性论文】
[1] Xu, H., Tang, W., Li, Z., Qin, K., Zou, J. (2024). Multimodal Dual Cross-Attention Fusion Strategy for Autonomous Garbage Classification System. IEEE Transactions on Industrial Informatics.
(SCI, 中国科学院1区,top,影响因子11.7)
[2] Xu, H., Zhang, L., Li, Q. (2021). A novel inverse procedure for load identification based on improved artificial tree algorithm. Engineering with computers, 37, 663-674.
(SCI, 中国科学院2区,top,影响因子7.3)
[3] Tang, W., Zhong, Y., Xu, H., …, Zou, J. (2023). Self-protection soft fluidic robots with rapid large-area self-healing capabilities. Nature Communications, 14(1), 6430.
(Nature子刊,SCI, 中国科学院1区,top,影响因子14.7)
[4] Guo, X., Tang, W., Qin, K., Zhong, Y., Xu, H., …, Zou, J. (2024). Powerful UAV manipulation via bioinspired self-adaptive soft self-contained gripper. Science Advances, 10(19), eadn6642.
(Science子刊,SCI, 中国科学院1区,top,影响因子11.7)
[5] Qin, K., Tang, W., Zong, H., Guo, X., Xu, H., …, Zou, J. (2025). Parthenocissus-inspired soft climbing robots. Science Advances, 11, eadt9284.
(Science子刊,SCI, 中国科学院1区,top,影响因子11.7)
[6] Zhong, Y., Tang, W., Gui, H., Sheng, Q., Xu, H., …, Zou, J. (2025). Human camouflage and expression via soft mask from reprogrammable chemical fluid skin. Science Advances, 11, eadq6141.
(Science子刊,SCI, 中国科学院1区,top,影响因子11.7)
[7] Zhong, Y., Tang, W., Xu, H., …, Zou, J. (2023). Phase-transforming mechanical metamaterials with dynamically controllable shape-locking performance. National Science Review, 10(9), nwad192.
(SCI, 中国科学院1区,top,影响因子17.1)
[8] Qin, K., Tang, W., Guo, X., Xu, H., …, Zou, J. (2025). Accessing pluripotent drones through reprogramming of dynamic soft self-healing chemical growth. National Science Review, 12(6), nwaf049.
(SCI, 中国科学院1区,top,影响因子17.1)
[9] Qu, Y., Tang, W., Zhong, Y., Sheng, Q., Xu, H., …, Zou, J. (2024). Programmable chemical reactions enable ultrastrong soft pneumatic actuation. Advanced Materials, 36(41), 2403954.
(SCI, 中国科学院1区,top,影响因子26.8)
[10] Tang, W., Zhu, P., Hu, Y., Guo, X., Wang, Y., Qin, K., Zhong, Y., Sheng Q., Xu, H., …, Zou, J. (2025). Multifunctional robotic electrofluid for soft fluidic actuation. eScience, 100448.
(SCI, 中国科学院1区,top,影响因子36.6)
【代表性发明专利】
[1] 一种用于凿岩机钎杆反弹过程的减震系统,发明专利,已授权,本人排第二
[2] 一种用于钢丝绳的卸载和变阻力减震结构,发明专利,已授权,本人排第二
[3] 一种针对钢丝绳断股问题的检测装置,发明专利,已授权,本人排第二
[4] 一种针对垃圾的视听触数据采集终端,发明专利,已授权,本人排第二
[5] 一种针对垃圾的视听触数据库建立方法,发明专利,已授权,本人排第二
[6] 一种理料系统,发明专利,已授权,本人排二
[7] 基于钢丝绳卸载和变阻力减震结构的电梯缓冲监测装置,发明专利,已授权,本人排第二

